Domain finetea.de kaufen?
Wir ziehen mit dem Projekt
finetea.de um.
Sind Sie am Kauf der Domain
finetea.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain finetea.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **


Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
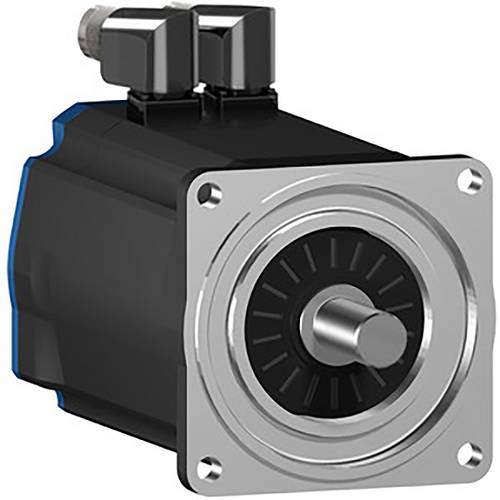
Schneider Electric Servomotor BSH0703T01A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 3,1 Nm und erreicht ein Spitzendrehmoment von 11,3 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1550 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 14 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1719,96 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
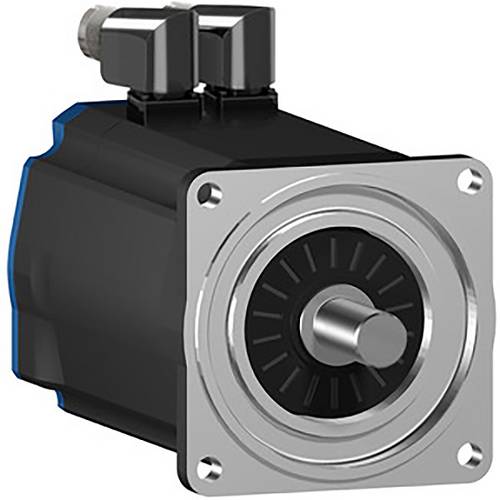
Schneider Electric Servomotor BSH1004P01A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 10 Nm und erreicht ein Spitzendrehmoment von 40,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2,6 kW. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2167,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
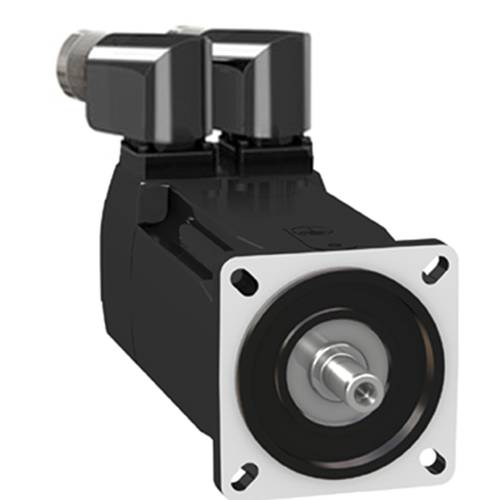
Schneider Electric Servomotor BSH1004P31A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 10 Nm und erreicht ein Spitzendrehmoment von 40,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2,6 kW. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2297,45 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
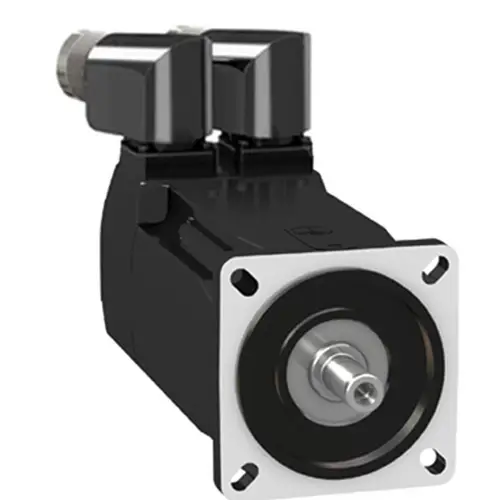
Schneider Electric Servomotor BMH0702P32A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2254,38 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
roastmarket Probierpaket Aromatisch & Ausgewogen 500 g Ganze Bohne Top KaffeeDieses exklusive Probierpaket bietet mit einem Gesamtgewicht von 500 g zwei erlesene Kaffeesorten, die durch ihre harmonischen Aromen überzeugen. Es richtet sich an anspruchsvolle Genießer, die eine ausgewogene Tasse schätzen. Das Set beinhaltet zwei Packungen à 250 g, die durch das innovative Omniroast-Verfahren veredelt wurden. Diese spezielle Methode sorgt für eine konstante Röstwärme, die in jedem Brühvorgang ein gleichmäßiges Geschmacksprofil garantiert. Der Caffè Classico punktet mit einer Kombination aus 80 % Arabica und 20 % Robusta sowie feinen Noten von Schokolade und Nuss. Der Everyday Crema Roast vereint 60 % Arabica und 40 % Robusta mit dezenten Anklängen von Kakao und Mandel. Dank der mittleren Röstung eignet sich diese Selektion ideal für Vollautomaten, Siebträger oder Filterzubereitung. Herkunftsländer wie Brasilien, Indien und Peru garantieren eine bemerkenswerte aromatische Vielfalt und Tiefe in der Tasse.15,99 €*Versand: 4,90 €Sichere Weiterleitung zum Anbieter
-
Ohavn KAFFEE Øhavn Kaffee Blend 3 kg Ganze Bohne Aromatisch & AusgewogenDieser erstklassige Blend bietet ein exzellentes Geschmacksprofil für anspruchsvolle Genießer, die Wert auf Qualität legen. Die ausgewogene Komposition aus edlen Arabica- und Robustabohnen aus den besten Anbaugebieten Asiens sowie Mittel- und Südamerikas überzeugt durch feine Nuancen von zarter Vollmilchschokolade und fein gerösteten Nüssen. Dank der sorgfältigen, mittelkräftigen American Roast Röstung entfaltet sich ein vollmundiges Aroma, das ideal für die Zubereitung als Caffè crème geeignet ist. Ob im Vollautomaten, per Handfilter oder in der Frenchpress – dieser Kaffee ist der perfekte Begleiter für den gesamten Tag. Mit dem ergiebigen 3 kg Vorteilspaket sichern Sie sich langanhaltenden Genuss direkt aus Skandinavien für Ihr Zuhause. Erleben Sie Kaffeekultur auf höchstem Niveau, bei der jede Tasse zum besonderen Moment wird. Perfekt für Liebhaber, die einen ausbalancierten und zugleich charakterstarken Kaffeegenuss suchen.69,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH0703T01A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 3,1 Nm und erreicht ein Spitzendrehmoment von 11,3 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7200 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1550 W. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 14 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1719,96 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BSH1004P01A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 10 Nm und erreicht ein Spitzendrehmoment von 40,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2,6 kW. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2167,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BSH1004P31A2AServomotor BSH der Reihe Lexium 32-Servoantriebe. Diese BSH-Reihe an dreiphasigen AC-Servomotoren weist ein geringes Rotorträgheitsmoment auf, das eine hohe Beschleunigungsfähigkeit für dynamische Anwendung ermöglicht. Dank der Wicklungstechnologie ergibt sich eine höhere Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 10 Nm und erreicht ein Spitzendrehmoment von 40,5 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 3600 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 2,6 kW. Der eingebaute Encoder ist als Singelturn mit 128 Perioden/Umdrehung (128x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 100 mm. Die Antriebswelle hat einen Durchmesser von 24 mm. Das Wellenende ist mit Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2297,45 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702P32A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Multiturn mit 128 Perioden/Umdrehung (128x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP65 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2254,38 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702P07F2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Eine Haltebremse ist integriert. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.2155,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMI1002T12FAntriebseinheit des integrierter Servoantrieb Lexium 32i. Dieser integrierte Servoantriebe bietet Ihnen ein modulares Konzept aus Antriebseinheit, Steuereinheit und Anschlussmodulen an, das entsprechend der jeweiligen Anwendungen zusammengesteckt wird. Dabei besteht diese BMI-Antriebseinheit aus dem eigentlichen Servomotor und der zugehörigen Leistungsstufe. Das maximale Stillstandsdrehmoment des Servomotors beträgt 5,07 Nm. Ein einphasiger Netzanschluss mit 110-120/200-240 VAC versorgt den Servo, zu dem das Netzanschlussmodul VW3M9001 benötigt wird. Zur Befestigung betragen die Abmessungen des Motorflansches 100 mm. Das Ende der Motorwelle weißt eine Passfeder auf und ist für die Schutzart IP54 konzipiert, während das Motorgehäuse für IP65 ausgelegt ist. Aus 2 Leistungsstufen ist der Servomotor zusammengesetzt. Der eingebaute Sin/Cos Hiperface Absolutwert-Encoder ist als Multiturn mit 128 Perioden pro Umdrehung (131072 Pkt/U x 4096 Umdrehungen) ausgeführt. Eine Haltebremse ist integriert.4375,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
-
Wie funktioniert ein Servomotor und welche Anwendungen gibt es dafür?
Ein Servomotor wird durch ein Steuersignal gesteuert, das die Position des Motors bestimmt. Durch die Rückmeldung des Encoders kann der Servomotor seine Position präzise kontrollieren. Servomotoren werden häufig in Robotern, CNC-Maschinen und anderen Anwendungen eingesetzt, die eine präzise Positionierung erfordern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.